合作连接机器人架构与制造能力
PG关注到,NEURA Robotics与SECO于2026年9月7日宣布战略合作,围绕认知机器人计算模块的设计、工程化和制造展开协作,涉及包括人形机器人4NE1在内的平台。模块采用Qualcomm Dragonwing处理器,合作希望结合机器人架构、计算平台与嵌入式制造能力,支持在欧洲扩大系列生产。
双方还计划结合真实生产数据探索半导体和电子制造中的Physical AI应用,并推进意大利训练中心等后续工作。官方描述的方向包含正在合作与未来规划,尚不能理解为所有工厂场景已经批量部署,也没有公布可适用于任意任务的通用机器人性能结论。
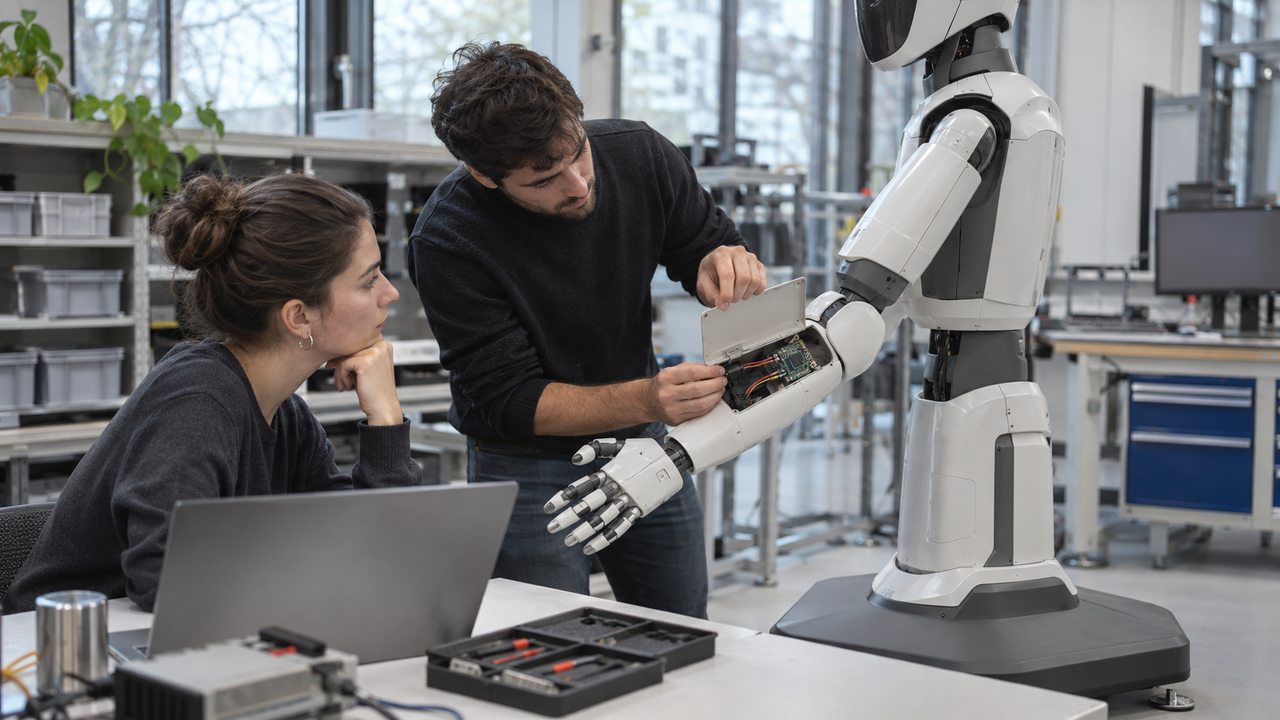
分布式智能让计算靠近动作现场
NEURA介绍的“大脑加神经系统”架构与Smart Limb思路,把部分感知和计算分布到机器人不同位置。其工程意义在于减少所有信息都送往单一中心处理的依赖,使局部动作能够更贴近传感器输入。这种架构同时需要明确各节点之间的数据交换和控制职责。
实际机器人会同时处理视觉、关节状态、环境反馈和运动计划,不同任务对延迟与可靠性要求不同。计算单元的性能、供电和通信方式必须与机械结构共同设计。某个处理器具备AI能力,并不自动说明整台机器人能安全完成精密操作,仍需系统层面的验证。
系列制造考验一致性与可追溯性
从演示原型转向稳定生产,挑战往往落在看起来并不显眼的环节:连接器是否承受重复动作、线束能否方便维护、散热是否覆盖持续负载、同批模块的测试结果是否可追溯。计算模块工程化的价值,就是把这些要求纳入可重复的制造流程。
对机器人企业来说,模块化设计还需要考虑维修和升级。如果更换计算单元之后要重新校准大量部件,现场服务成本可能上升。清楚记录硬件版本、固件依赖和校准数据,可以减少故障定位时的猜测,也有利于把新一代设计逐步引入既有产品。
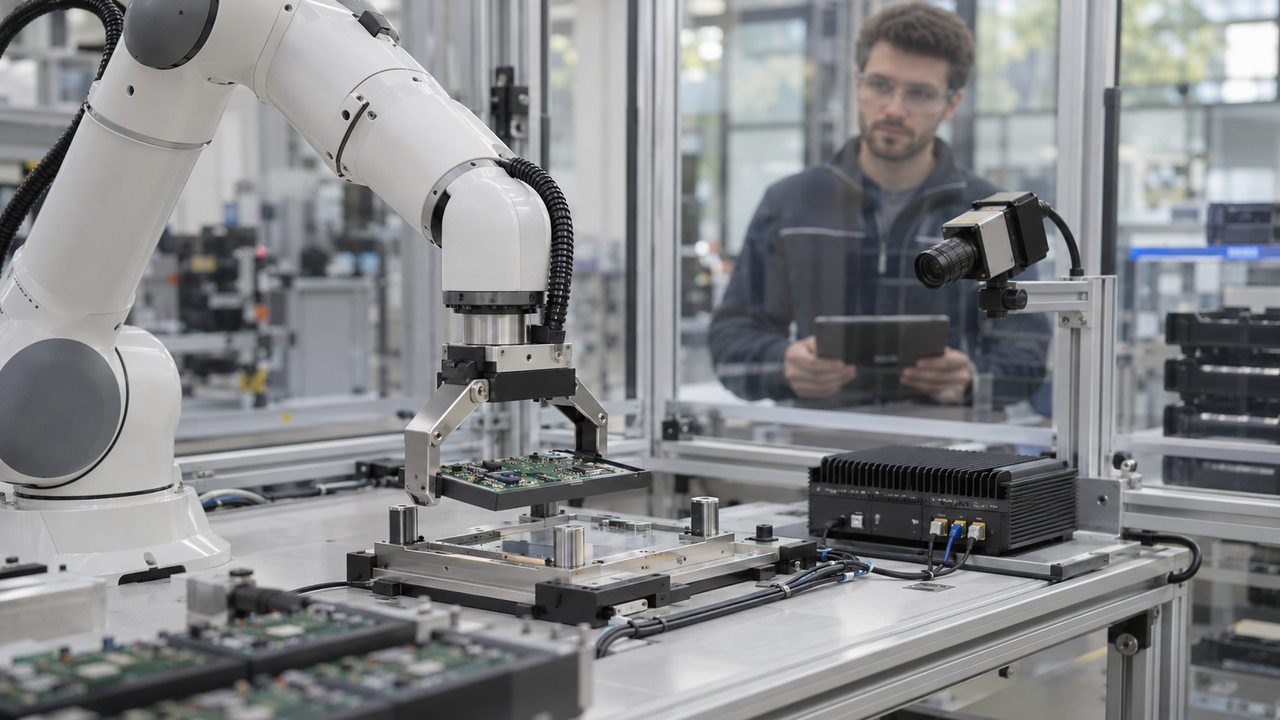
验证现场还需要考虑人机协作
机器人进入有人参与的生产环境时,性能测试需要覆盖人与设备之间的实际互动。工作人员如何发出任务、如何识别机器状态,以及异常时由谁接管,都会影响系统是否易于使用。即使计算模块稳定,缺少清晰的操作边界仍可能使现场流程复杂化。
在精细制造中,工件差异、工装磨损和设备状态会改变任务条件。团队需要保留代表这些变化的数据,并用独立验证流程检查机器人对新情况的处理能力。训练过程中表现良好的任务,应在明确边界内逐步扩大范围,而不是直接推定可以迁移到所有工序。
把操作记录、维护信息和模块版本关联起来,也有助于判断问题究竟来自技能、机械部件还是计算配置。这种跨层定位能力,是规模部署后持续改进的重要基础。
生产数据要转成可复用能力
半导体和电子制造拥有复杂工序,真实数据能帮助团队理解材料、工装与操作差异,但数据积累不等于自动获得可部署技能。训练目标、质量标签、异常样本和验证场景都需要明确。一个工位成功完成的任务,迁移到另一条产线时仍可能遇到环境与流程变化。
因此,合作的后续观察点应包含具体任务范围、验证条件和维护方式。把机器人学习到的技能整理为可复现的步骤,并保留人工接管和异常恢复机制,比用泛化口号概括所有工业任务更有助于推进项目。不同工艺对洁净度和精度的要求,也应分别评估。
PG认为,NEURA与SECO此次协作展示了机器人产业中架构和制造互相依赖的关系。未来进展更值得通过计算模块交付、场景验证和持续运行情况来判断,让Physical AI从技术组合逐步形成可靠的工业能力。